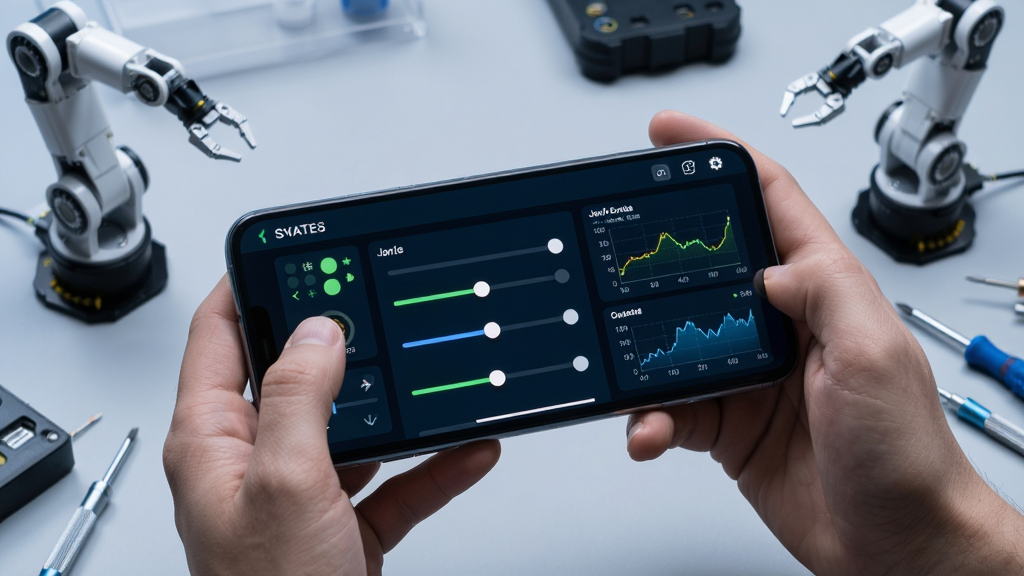
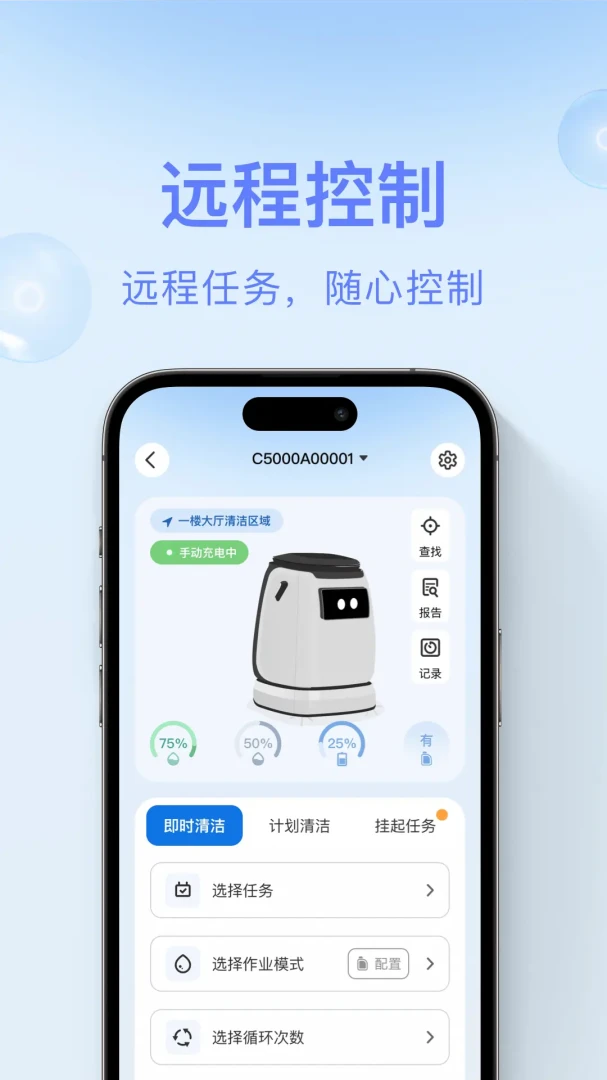
BrawnBot Go 是一款面向机器人开发者与智能硬件爱好者的移动端控制工具,定位为机器人设备的随身调试与操控面板。用户通过手机即可完成设备连接、参数查看、动作指令下发与运行状态监控,省去携带电脑的麻烦。软件界面简洁,功能入口清晰,适合在实验室、教学场景或户外测试环境中快速上手。对于需要频繁调试机器人行为、查看传感器回传数据的用户来说,BrawnBot Go 提供了一条轻量化的移动操作路径,让机器人控制不再局限于桌面端。
核心特色
无线连接与设备管理:
支持通过局域网或蓝牙发现并连接兼容的机器人设备,连接成功后可在设备列表中查看在线状态、固件信息与信号强度。多台设备可同时管理,切换响应迅速,适合需要对比测试或多机协作的场景。
实时状态监控:
连接后软件持续回传机器人各关节角度、电机温度、电池电量与传感器读数,并以数值和曲线两种方式呈现。异常数据会以颜色变化提醒,帮助用户在调试过程中快速定位问题,减少反复插拔线缆的繁琐操作。
动作指令下发:
内置常用动作模板与自定义指令输入区,用户可手动编辑关节目标值或调用预设动作序列,一键下发至机器人执行。指令发送后返回执行确认,便于确认动作是否被正确接收,降低调试盲区。
数据记录与回看:
运行过程中的关键数据可保存为本地记录,支持按时间查看历史曲线与指令日志。对于需要复盘调试过程或对比不同参数效果的场景,这一功能提供了可追溯的依据,方便用户整理测试结果。
轻量化移动体验:
安装包体积控制合理,对手机硬件要求不高,中低端机型也能流畅运行。界面针对触控操作优化,按钮间距与滑块尺寸适合手指点按,减少误触概率,提升移动端调试效率。
使用指南
| 项目 | 说明 |
| 设备适配 | 支持主流安卓手机,建议系统版本在安卓8.0以上,屏幕分辨率720P及以上显示效果更佳 |
| 连接方式 | 首次使用需在手机设置中开启蓝牙与定位权限,局域网连接需确保手机与机器人处于同一网段 |
| 权限设置 | 安装后按提示授予蓝牙、存储与网络权限,拒绝关键权限将导致设备无法被发现 |
| 存储选择 | 数据记录默认保存在应用私有目录,可在设置中更改存储位置,建议保留足够可用空间避免记录写入失败 |
| 运行优化 | 调试时关闭后台无关应用可减少蓝牙响应延迟,长时间运行建议保持手机电量充足 |
| 后台管控 | 将软件加入电池优化白名单,避免锁屏后连接中断 |
| 常见报错 | 闪退可尝试清除缓存重启;连接失败先检查设备是否处于配对模式;黑屏多为权限未授予,重新安装并完整授权可解决多数异常 |
移动端与电脑端操作存在差异:手机端以触控滑块和点按为主,指令编辑界面为竖屏布局,适合单手快速调整;电脑端通常配合键盘输入精确数值,适合批量参数配置。若在手机上遇到控件拥挤,可横屏使用获得更宽的操作区域。对于需要调用外部依赖组件的功能,可在站内搜索
获取相关说明。使用过程中如遇指令下发无响应,优先确认机器人端是否处于可接收状态,再排查手机网络与蓝牙连接稳定性。
精选同类应用
BrawnBot Go 安全吗
从功能定位来看,BrawnBot Go 属于设备控制类工具,主要与用户自有机器人硬件配合使用,不涉及账号密码等敏感信息的强制采集。安装时建议从正规下载站获取安装包,避免来源不明的修改版本。首次运行按需授予蓝牙与网络权限即可,若某版本索要与控制功能无关的通讯录或短信权限,应提高警惕并停止安装。正常使用场景下,软件仅在本地与设备之间传输控制指令,数据记录保存在手机本地,整体风险可控。
BrawnBot Go 怎么连接设备
打开软件后进入设备发现页面,确保手机蓝牙已开启且机器人处于配对模式,稍等片刻设备名称会出现在列表中,点击即可发起连接。若使用局域网方式,需确认手机与机器人连接同一路由器,并在软件内输入设备地址。连接成功后主界面会显示设备状态,此时即可进行参数查看与指令下发。若长时间搜索不到设备,可尝试重启手机蓝牙或缩短手机与机器人的距离。
BrawnBot Go 安卓版如何安装
下载完成后点击安装包,系统可能提示“未知来源应用”,需在设置中允许当前浏览器或文件管理器安装应用。安装过程保持网络畅通,完成后桌面会出现软件图标。首次启动建议允许通知权限,便于接收连接状态提醒。若安装失败,可检查手机剩余存储空间是否充足,或确认安装包是否完整下载。
网友评论
热门评论
最新评论